Триангуляция и меш
Функции для работы с полигональным представлением.
Отображаемый меш
Метод Shape.to_mesh() строит индексированную треугольную сетку MeshData.
Такую сетку можно передать непосредственно в disp: просмотрщик отображает
её непосредственно, без преобразования треугольников в BREP-грани.
model = torus(30, 8) - box(60, 12, 12, center=True)
mesh = model.to_mesh(linear_deflection=0.35)

controller = disp(mesh, color=color.orange)
show()
По умолчанию используется режим shaded_with_edges: затенённая поверхность
с рёбрами всех треугольников. Режим можно выбрать при отображении:
disp(mesh, display_mode="shaded_with_edges")  # поверхность и рёбра
disp(mesh, display_mode="shaded")             # только поверхность
disp(mesh, display_mode="wireframe")          # только рёбра
Режим уже отображённого объекта можно изменить через
controller.set_mesh_display_mode(...).
Данные сетки
Shape.to_mesh(linear_deflection, angular_deflection=...) возвращает MeshData. Меньшее отклонение даёт более подробную сетку; crease_angle задаёт угол, начиная с которого нормали соседних треугольников разделяются для сохранения резких рёбер.
positions — координаты вершин, normals — нормали, triangles — тройки индексов вершин, triangle_face_ids — соответствие треугольников граням исходной формы.
Сигнатура:
mesh = shp.to_mesh(deflection)
nodes, triangles = mesh.positions, mesh.triangles
Пример:
m=sphere(10)
mesh = m.to_mesh(0.1)
nodes, triangles = mesh.positions, mesh.triangles

print("count_of_nodes:", len(nodes))
print("count_of_triangles:", len(triangles))

print("first_five_nodes:", nodes[:5])
print("first_five_triangles:", triangles[:5])
NumPy и OCP
Сетка вычисляется при запросе её данных. .value() возвращает численные данные и счётчики, .to_numpy() — массивы NumPy, .native() — Poly_Triangulation для работы с OCP.
import zencad as z

mesh = z.box(10).to_mesh(0.5)
record = mesh.value()
assert record.vertex_count > 0
assert record.triangle_count > 0
arrays = mesh.to_numpy()
assert arrays.positions.shape[1] == 3
native = mesh.native()
Изменение полученных массивов не меняет исходную форму. Сетка — приближение геометрии. Для STL/3MF можно вызвать экспорт без ручного построения сетки.
Полигедрон
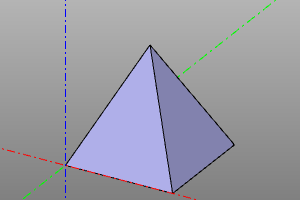
Объёмное тело, состоящее из плоских граней, заданное точками вершин pnts и массивом кортежей индексов точек, задающих грани.
Сигнатура:
polyhedron(pnts, faces, shell=False)
Пример:
m=sphere(10)
mesh = m.to_mesh(0.1)
nodes, triangles = mesh.positions, mesh.triangles
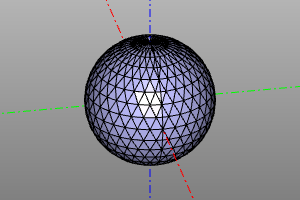
disp(polyhedron(nodes, triangles))
Выпуклая оболочка
Построение выпуклой оболочки множества точек. Используется процедура scipy.spatial.ConvexHull
convexhull_ вычисляет массив индексов точек полигонов выпуклой оболочки. convexhullshape строит выпуклую оболочку, используя процедуру polyhedron.
Опции: incremental и qhulloptions_ являются опциями scipy.spatial.ConvexHull (см. документацию scipy). shell - создать оболочку вместо тела.
Сигнатура:
convex_hull(pnts, incremental=False, qhull_options=None)
convex_hull_shape(pnts, shell=False, incremental=False, qhull_options=None)
Пример:
pnts = points([
    ( 0,  0,  0),
    (10,  0,  0),
    (10, 10,  0),
    ( 0, 10,  0),
    ( 5,  5, 10),
])

print(convex_hull(pnts))
disp(convex_hull_shape(pnts))